ROV와 BlueROV2
namespace 인수로 패키지에 포함된 로봇 모델을 선택합니다. 이 인수는 ROS 토픽 이름만 바꾸는 옵션이 아니라 모델 디렉터리를 선택하는 값입니다.
모델 종류
| 모델 | 용도 |
|---|---|
rexrov |
Gazebo 추진기, 유체역학과 Odometry를 사용하는 ROV |
bluerov2 |
ArduSub SITL·MAVROS가 연결된 BlueROV2 |
bluerov2_heavy |
Heavy 구성 |
bluerov2_heavy_multibeam_sonar |
CUDA 소나를 포함한 Heavy 구성 |
명령 실행 전에 작업 공간 환경을 불러옵니다. REXROV는 첫 시뮬레이션의 예제로 시작할 수 있습니다.
BlueROV2 실행
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=false headless:=true use_teleop:=false use_web_joystick:=false \
  open_qgc:=false open_virtual_joystick:=false
Heavy 모델은 namespace:=bluerov2_heavy로 선택합니다. Launch 출력과 /mavros/state에서 autopilot 연결을 확인하세요. 소나가 포함된 모델에는 CUDA 설정이 필요합니다.
키보드 제어
데스크톱의 대화형 터미널에서 gui:=true headless:=false use_teleop:=true로 실행합니다. BlueROV 키는 다음과 같습니다.
| 키 | 동작 |
|---|---|
c / x |
Arm / disarm |
w / s |
전진 / 후진 |
a / d |
좌회전 / 우회전 |
r / f |
상승 / 하강 |
h / j |
ALT_HOLD / STABILIZE |
| Space | 중립 명령 |
로컬 브라우저 조이스틱
별도 터미널에서 포함된 HTML을 제공합니다.
python3 -m http.server 8080 --bind 127.0.0.1 \
  --directory "$HOME/posim_ws/src/posim/extras"
Teleoperation을 켜고 BlueROV2를 시작합니다.
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=bluerov2 world_name:=posim_ocean_waves z:=-0.5 paused:=false \
  gui:=true headless:=false use_teleop:=true use_web_joystick:=true \
  joystick_ws_host:=127.0.0.1 joystick_ws_port:=8765 \
  open_virtual_joystick:=true open_qgc:=false \
  virtual_joystick_url:='http://127.0.0.1:8080/virtual_joystick.html?host=127.0.0.1&port=8765'
WebSocket 브리지가 teleoperation Launch 안에 있으므로 use_teleop:=true를 유지합니다. 브라우저가 자동으로 열리지 않으면 같은 컴퓨터에서 위 URL을 여세요. QGroundControl은 별도 프로그램이며 open_qgc를 켜기 전에 실행 파일을 설치해야 합니다.
프로그램에서 센서를 구독하거나 명령을 보내려면 ROS 2와 제어로 이어가세요.
로봇 동작 살펴보기
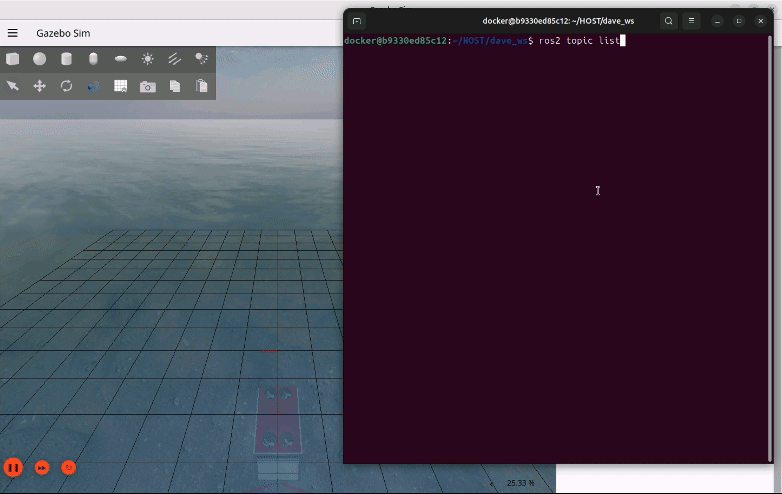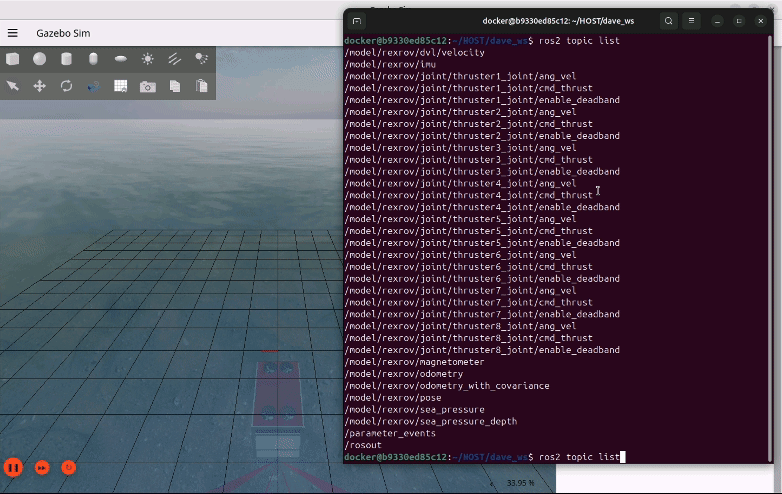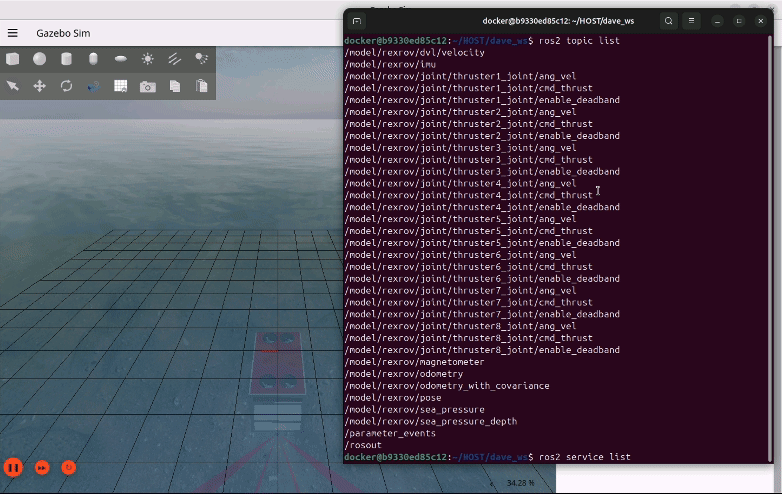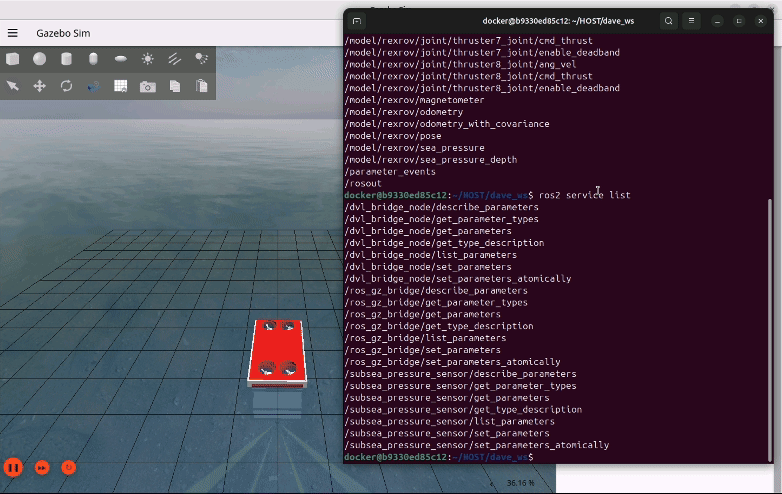
그림·영상 출처: POSIM Notion Wiki. DAVE 문서에서 이어받은 그림의 저자 표시는 인용과 라이선스를 참고하세요. 실행 명령과 토픽 이름은 이 페이지의 코드 블록을 기준으로 사용하세요.