소나 빌드와 성능
멀티빔 소나는 CUDA를 사용합니다. NVIDIA 드라이버·CUDA 컴파일러와 런타임·cuFFT·cuBLAS·Gazebo 렌더링을 준비하세요.
도구 확인
소나를 실행할 컴퓨터 또는 컨테이너 안에서 확인합니다.
nvidia-smi
nvcc --version
GPU 접근과 컴파일러 설치는 각각 확인합니다. 컨테이너에서는 호스트의 NVIDIA Container Toolkit과 이미지 안의 라이브러리를 모두 준비해야 합니다.
CUDA 아키텍처 선택
소나 CMake에는 기본값이 60인 CUDA_ARCHITECTURE 변수가 있습니다. GPU와 CUDA 툴킷에서 지원하는 SM 버전을 선택한 뒤 작업 공간에서 다시 빌드합니다.
colcon build --merge-install --executor sequential --symlink-install \
  --cmake-args -DCUDA_ARCHITECTURE=YOUR_GPU_SM
source install/setup.bash
YOUR_GPU_SM을 해당 아키텍처 숫자로 바꿉니다. 툴킷이 오래된 타깃 지원을 종료했을 수 있으므로 지원 목록을 확인하세요. 이 프로젝트의 단수형 변수와 CMake의 CMAKE_CUDA_ARCHITECTURES는 구분합니다.
설치 타깃 확인
ros2 pkg prefix multibeam_sonar
ros2 pkg prefix multibeam_sonar_system
ros2 pkg prefix posim_multibeam_sonar_demo
CUDA 타깃이 빌드되었는지 라이브러리 파일을 확인합니다. 패키지는 CUDA 타깃을 생략해도 등록될 수 있습니다.
test -f "$(ros2 pkg prefix multibeam_sonar)/lib/multibeam_sonar/libmultibeam_sonar.so"
test -f "$(ros2 pkg prefix multibeam_sonar_system)/lib/multibeam_sonar_system/libmultibeam_sonar_system.so"
각 명령의 종료 상태가 0인지 확인하세요. 빌드·실행 로그에서 타깃 생략과 로드 오류를 확인하고, 멀티빔 소나에서 영상·원시 데이터를 받습니다.
한 번에 하나씩 조절
| 설정 | 확인할 영향 |
|---|---|
| 수평 빔·수직 ray 수 | 각도 샘플링과 계산량 |
거리·maxDistance |
관측 범위와 거리 처리 |
raySkips |
샘플링과 계산량의 균형 |
센서 update_rate |
요청하는 센서 처리율 |
writeLog, debugFlag |
디스크·콘솔 출력 부하 |
| 센서 gain | 영상 표현. 물리적 반사 강도와 구분 |
같은 장면·자세에서 프레임 처리 시간, 수신 토픽 주기, Gazebo 실시간 비율, CPU·GPU와 메모리 사용량을 기록합니다. 물리 계산, 렌더링, CUDA 계산, 발행과 기록 비용을 구분하세요. 측정 전에 렌더러를 충분히 실행합니다.
계산 커널을 변경할 때는 기준 데이터를 보관합니다. 화면뿐 아니라 강도·거리 결과를 비교하세요. 관련 연구와 출처는 인용 안내에 있습니다.
GPU 계산 흐름
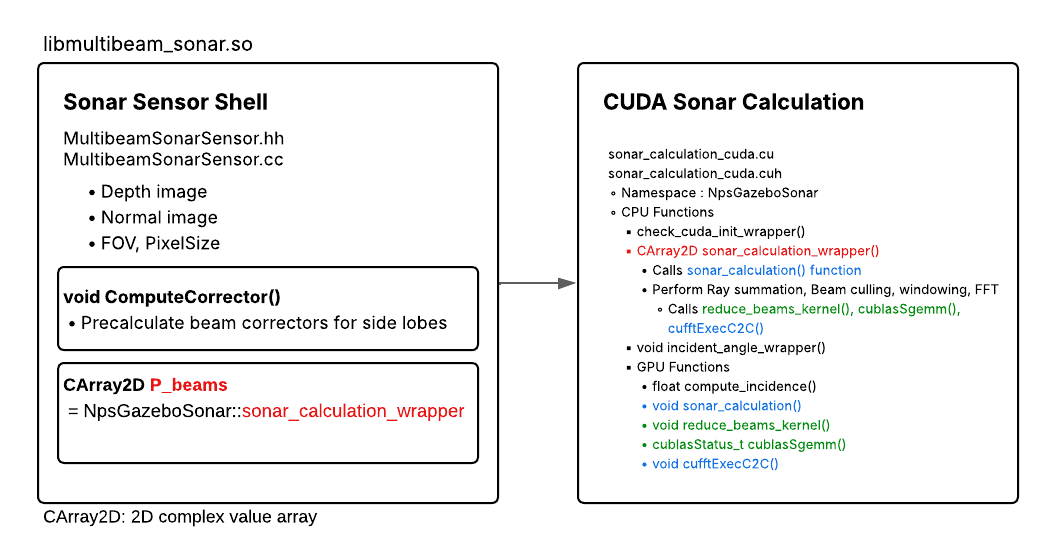
소나 계산은 산란점 합산, 창 함수·보정과 FFT 단계로 구성됩니다. 프로파일링할 때 각 단계의 실행 시간과 GPU 메모리 전송을 구분하세요. 그림 출처: POSIM Notion Wiki.