멀티빔 소나
POSIM 멀티빔 소나는 ray 기반 점 산란 모델로 강도·거리 데이터와 소나 영상을 생성합니다. 실행 전에 NVIDIA/CUDA 환경을 준비하세요.
소나 예제 실행
ros2 launch posim_demos posim_sensor.launch.py \
  namespace:=blueview_p900 world_name:=posim_multibeam_sonar \
  paused:=false x:=4 z:=2.0 yaw:=3.14 gui:=false headless:=true
posim_multibeam_sonar_demo 패키지의 별도 예제도 있습니다.
ros2 launch posim_multibeam_sonar_demo multibeam_sonar_demo.launch.py
Launch는 하나씩 실행합니다. 로봇형 예제는 적절한 소나 월드에서 bluerov2_heavy_multibeam_sonar를 선택합니다.
출력 확인
ros2 topic list -t
ros2 topic echo /sensor/multibeam_sonar/sonar_image \
  sensor_msgs/msg/Image --once --no-arr
RViz에서 소나 영상은 Image, /sensor/multibeam_sonar/point_cloud는 PointCloud2 디스플레이를 추가합니다. 원시 반사값은 marine_acoustic_msgs의 음향 메시지를 사용합니다. 정확한 자료형은 ros2 topic list -t로 찾습니다.
센서 구성
모델은 type="custom" gz:type="multibeam_sonar"를, 월드는 multibeam_sonar_system을 사용합니다. BlueView P900 예제의 설정은 다음과 같습니다.
| 설정 | 값 |
|---|---|
| 수평 빔 | 512개, 약 130° 시야 |
| 수직 ray | 300개, 약 12° 시야 |
| 범위 | 0.1–10 m |
| 주파수·대역폭 | 900 kHz / 29.9 kHz |
| 음속 | 1500 m/s |
| 센서 요청 주기 | 30 Hz |
실제 수신 주기는 계산량과 렌더링에 따라 달라집니다. 전체 값은 센서 모델을 확인하세요.
변경할 설정
<spec>에서 sonarFreq, bandwidth, soundSpeed, sourceLevel, maxDistance, raySkips, sensorGain과 출력 이름을 설정합니다. Ray 범위와 처리 거리를 맞추세요. pointCloudTopicName은 ROS–Gazebo 브리지 설정과 일치시키고 frameName에 소나 광학 좌표계를 지정합니다.
writeLog, writeFrameInterval, debugFlag로 진단 기록과 처리 시간을 확인할 수 있습니다. 기록 자체가 실험 목적이 아니라면 처리율 측정 시 기록을 끄세요. 반복 가능한 조절 순서는 소나 빌드와 성능, 모델의 연구 출처는 인용 안내에 있습니다.
소나 센서와 월드 추가하기
models/posim_sensor_models/description/blueview_p900/을 새 센서 이름으로 복사합니다. 같은 이름의 config/<센서 이름>/sensor_config.py도 준비하고, SDF의 모델·링크·프레임과 브리지 토픽을 함께 맞춥니다. <ray>의 수평·수직 샘플 수와 각도, 거리 범위를 센서 사양에 맞게 설정합니다.
월드에는 Gazebo 렌더링 센서 시스템과 소나 시스템을 포함합니다. 물리·장면·사용자 센서의 나머지 구성은 소나 월드 SDF를 참고하세요.
<plugin filename="gz-sim-sensors-system" name="gz::sim::systems::Sensors">
  <render_engine>ogre2</render_engine>
</plugin>
<plugin filename="multibeam_sonar_system" name="custom::MultibeamSonarSystem"/>
CUDA와 렌더링을 준비하고 작업 공간을 다시 빌드·source한 뒤, 센서 launch 인수를 사용해 새 descriptor를 선택합니다. ROS 점군 브리지는 sensor_msgs/msg/PointCloud2와 Gazebo gz.msgs.PointCloudPacked를 연결합니다. pointCloudTopicName과 sensor_config.py에 지정한 경로를 일치시키세요.
원시 소나 데이터 기록하기
writeLog를 켜면 실행 작업 폴더에 CSV가 생성됩니다. writeFrameInterval로 기록 간격을 지정하고, 디스크 사용량을 확인합니다. plotdata.py로 기록을 분석할 수 있습니다. sonarImageRawTopicName은 원시 음향 관측, sonarImageTopicName은 표시용 영상의 이름을 지정합니다. sensorGain과 blazingSonarImage 같은 표시 설정의 영향도 실험 설정에 기록하세요.
소나 장면과 관측 영상
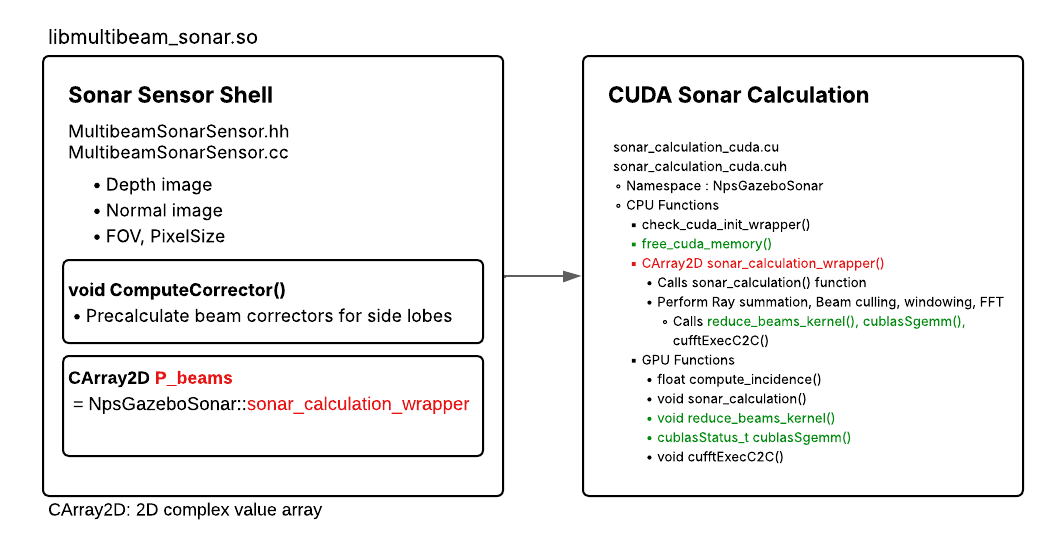
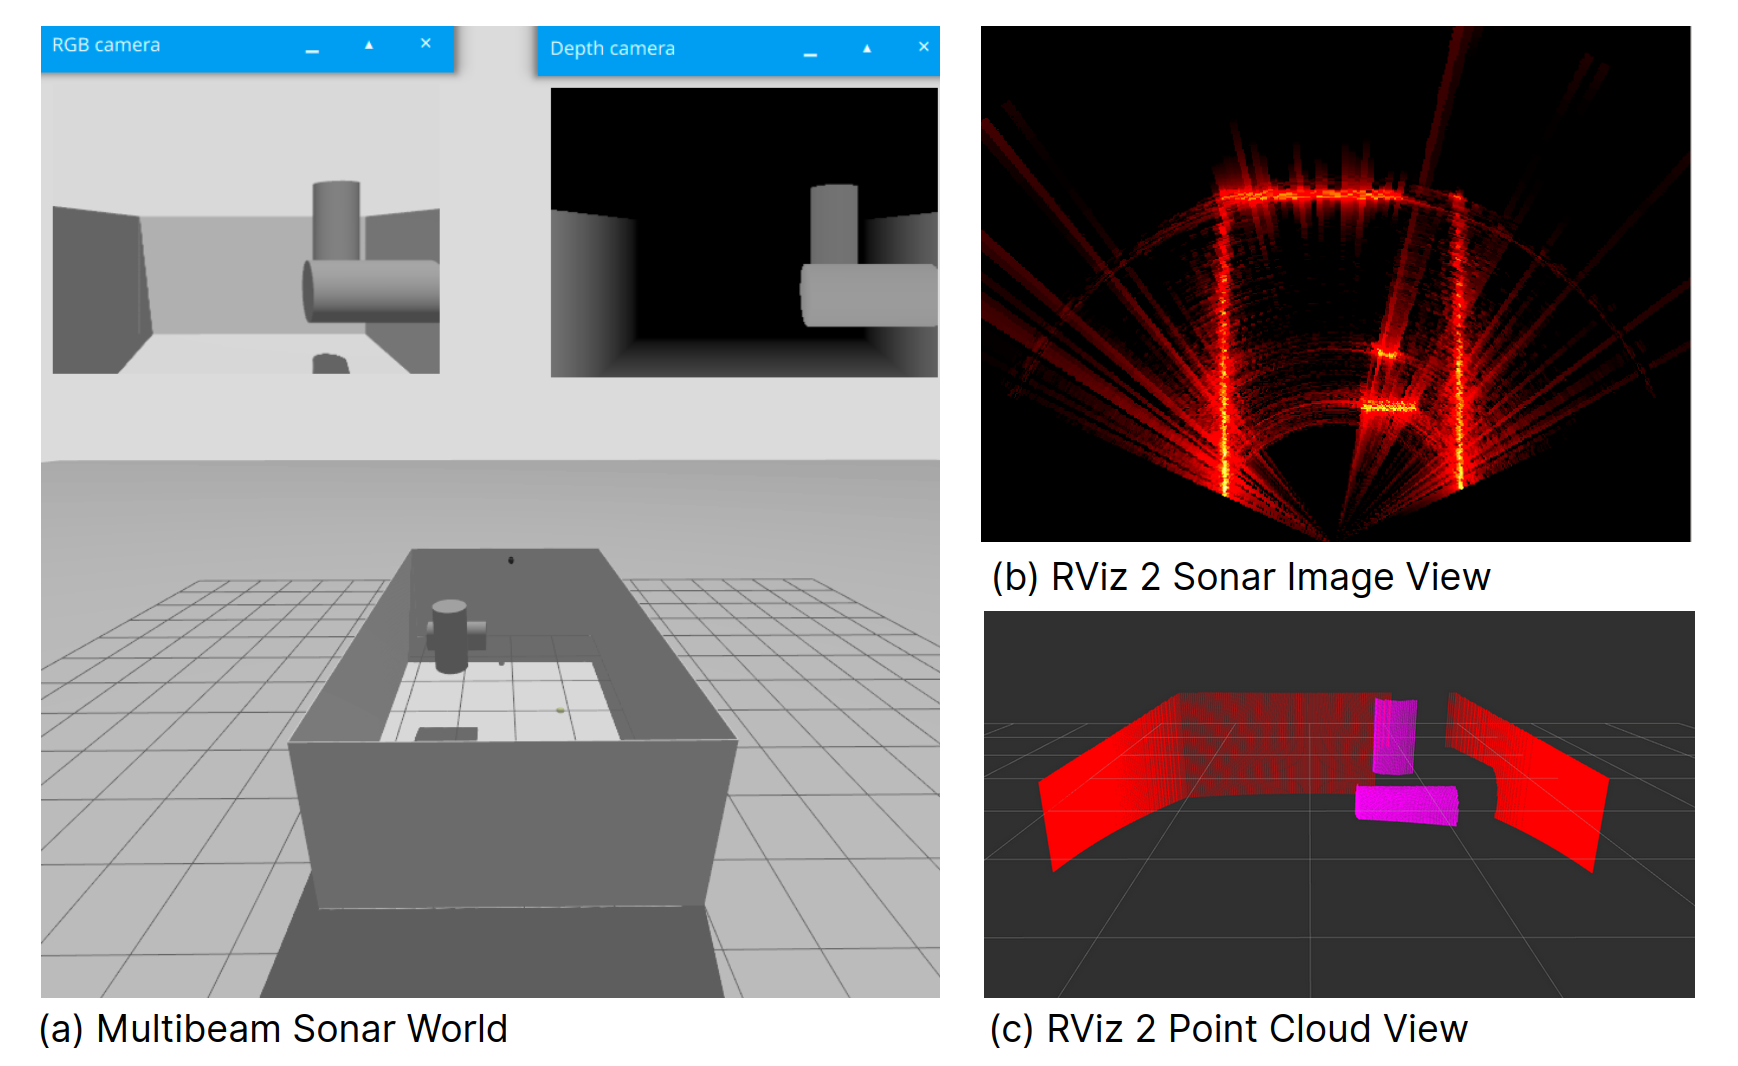
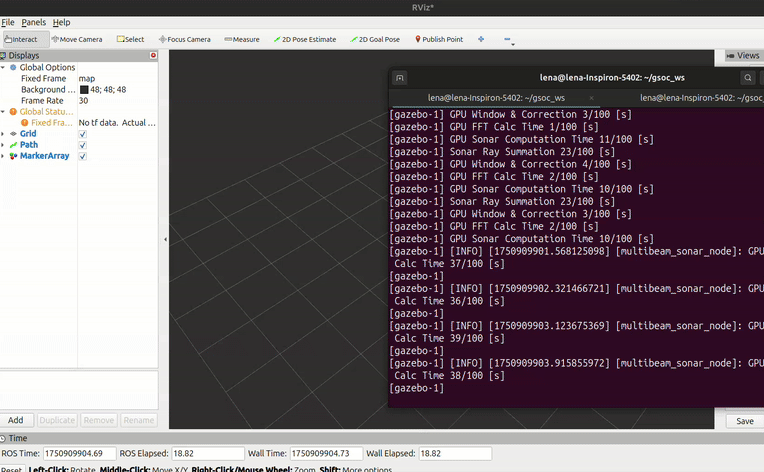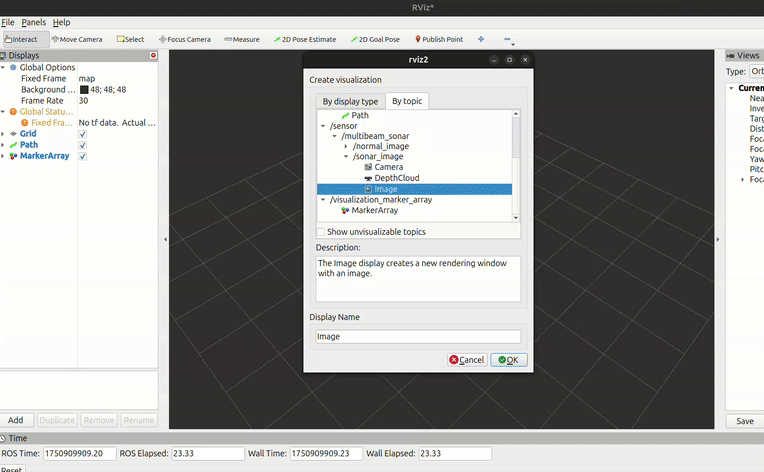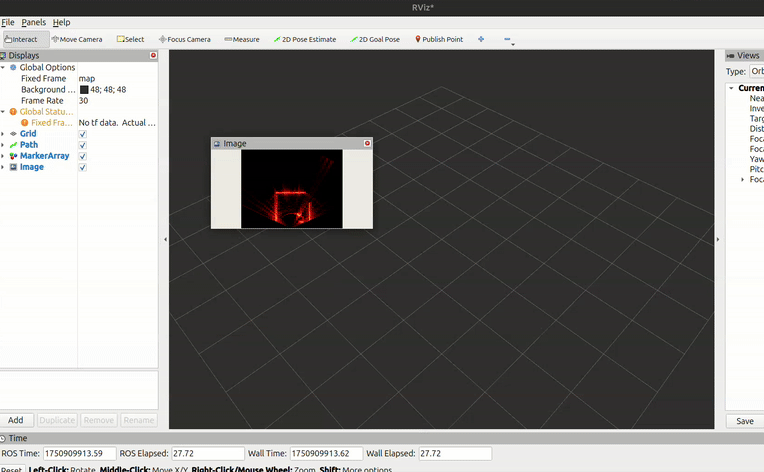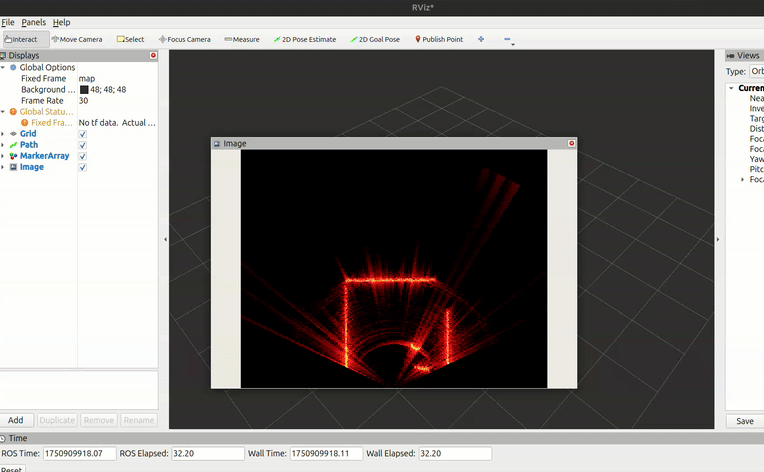
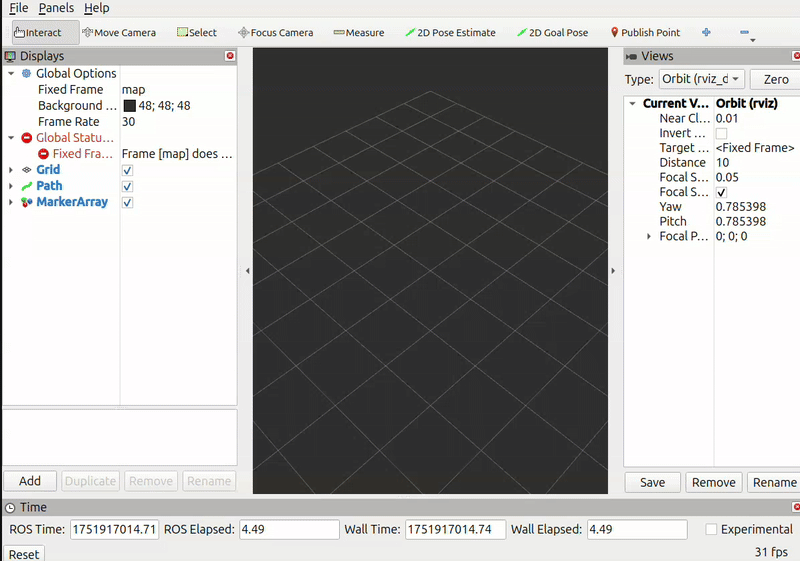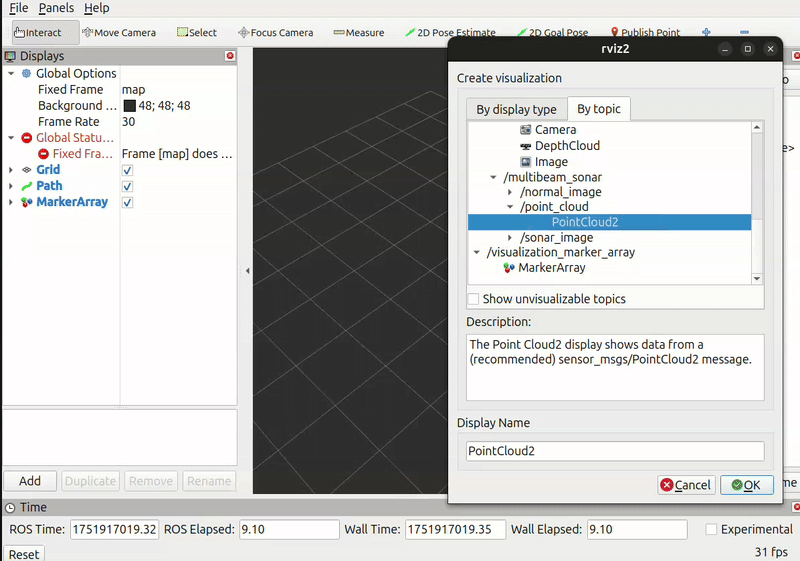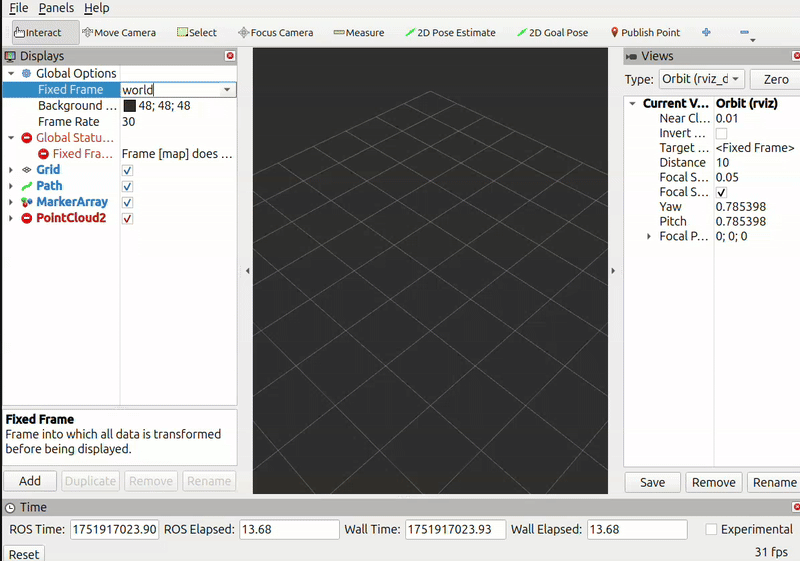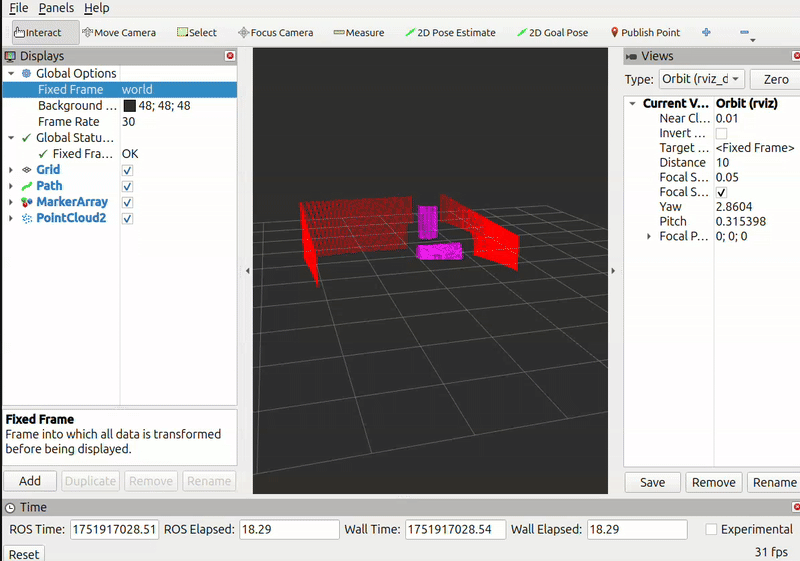
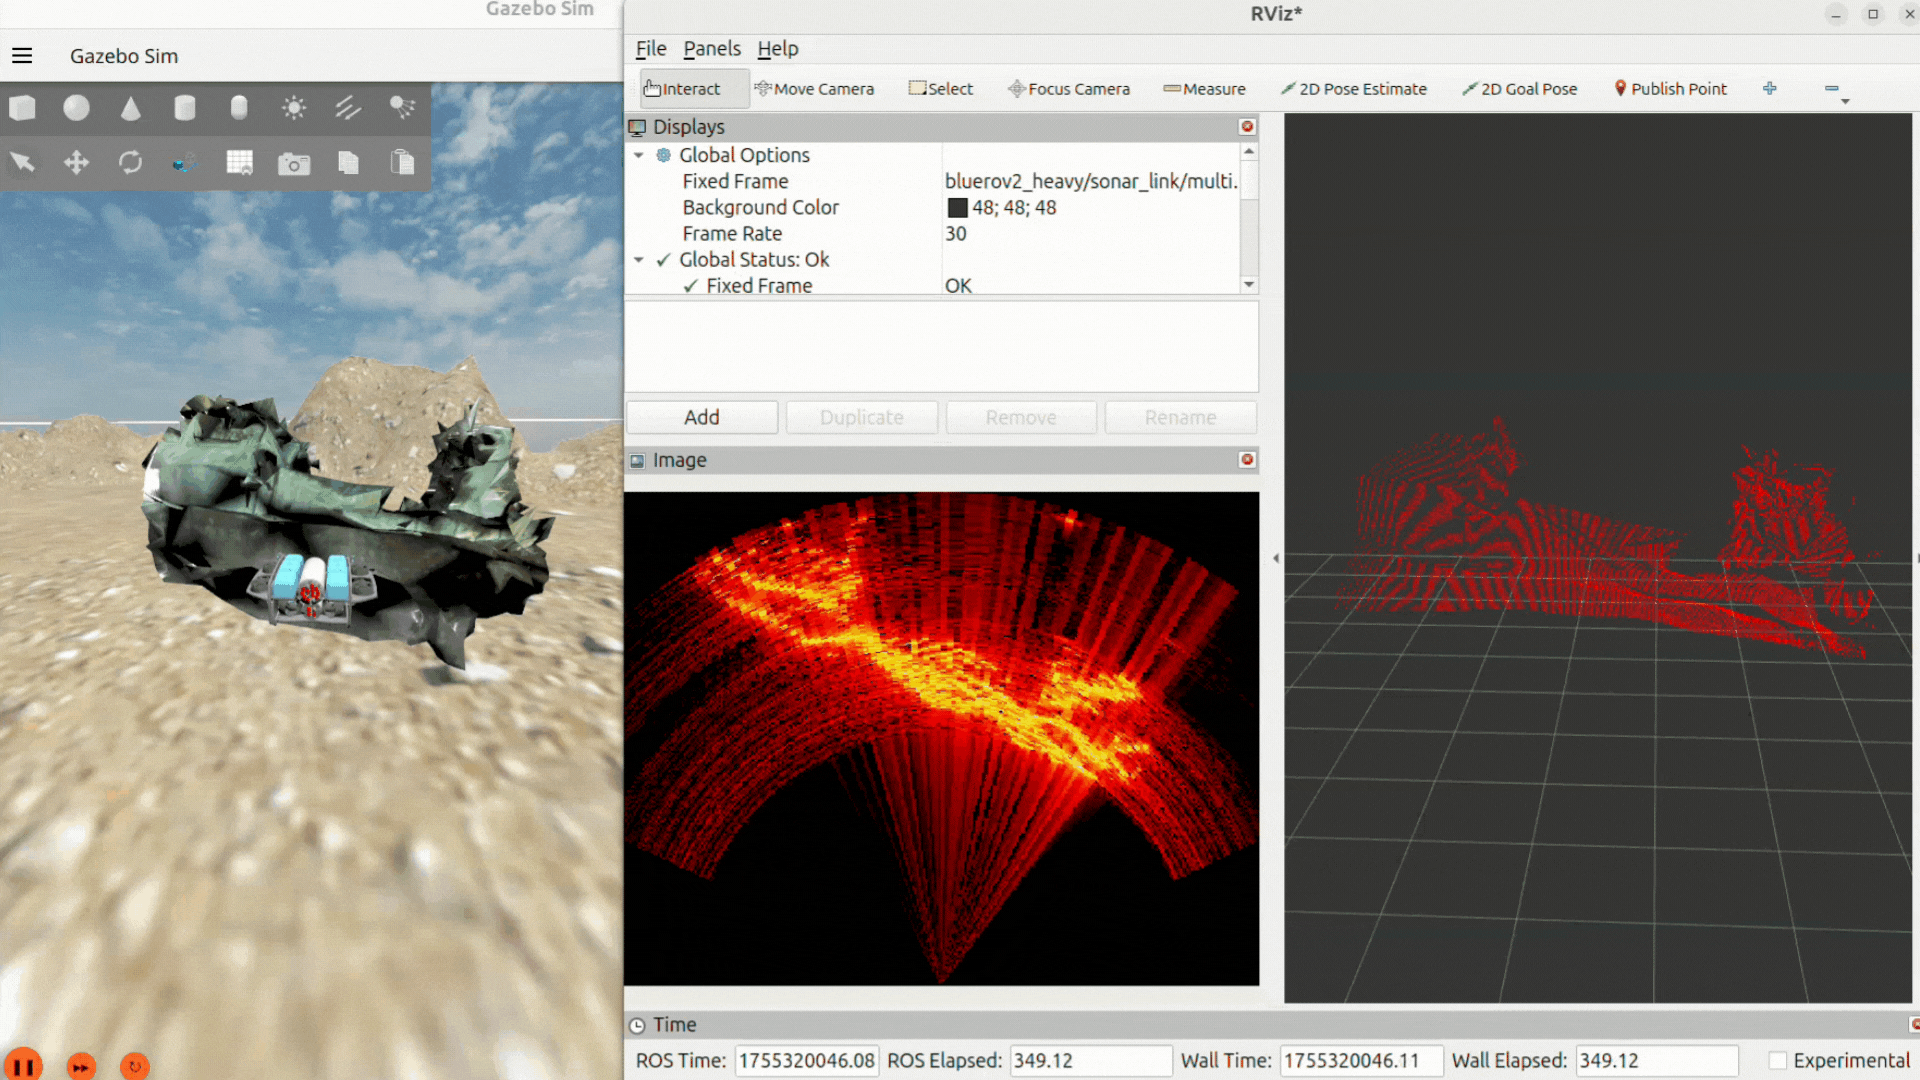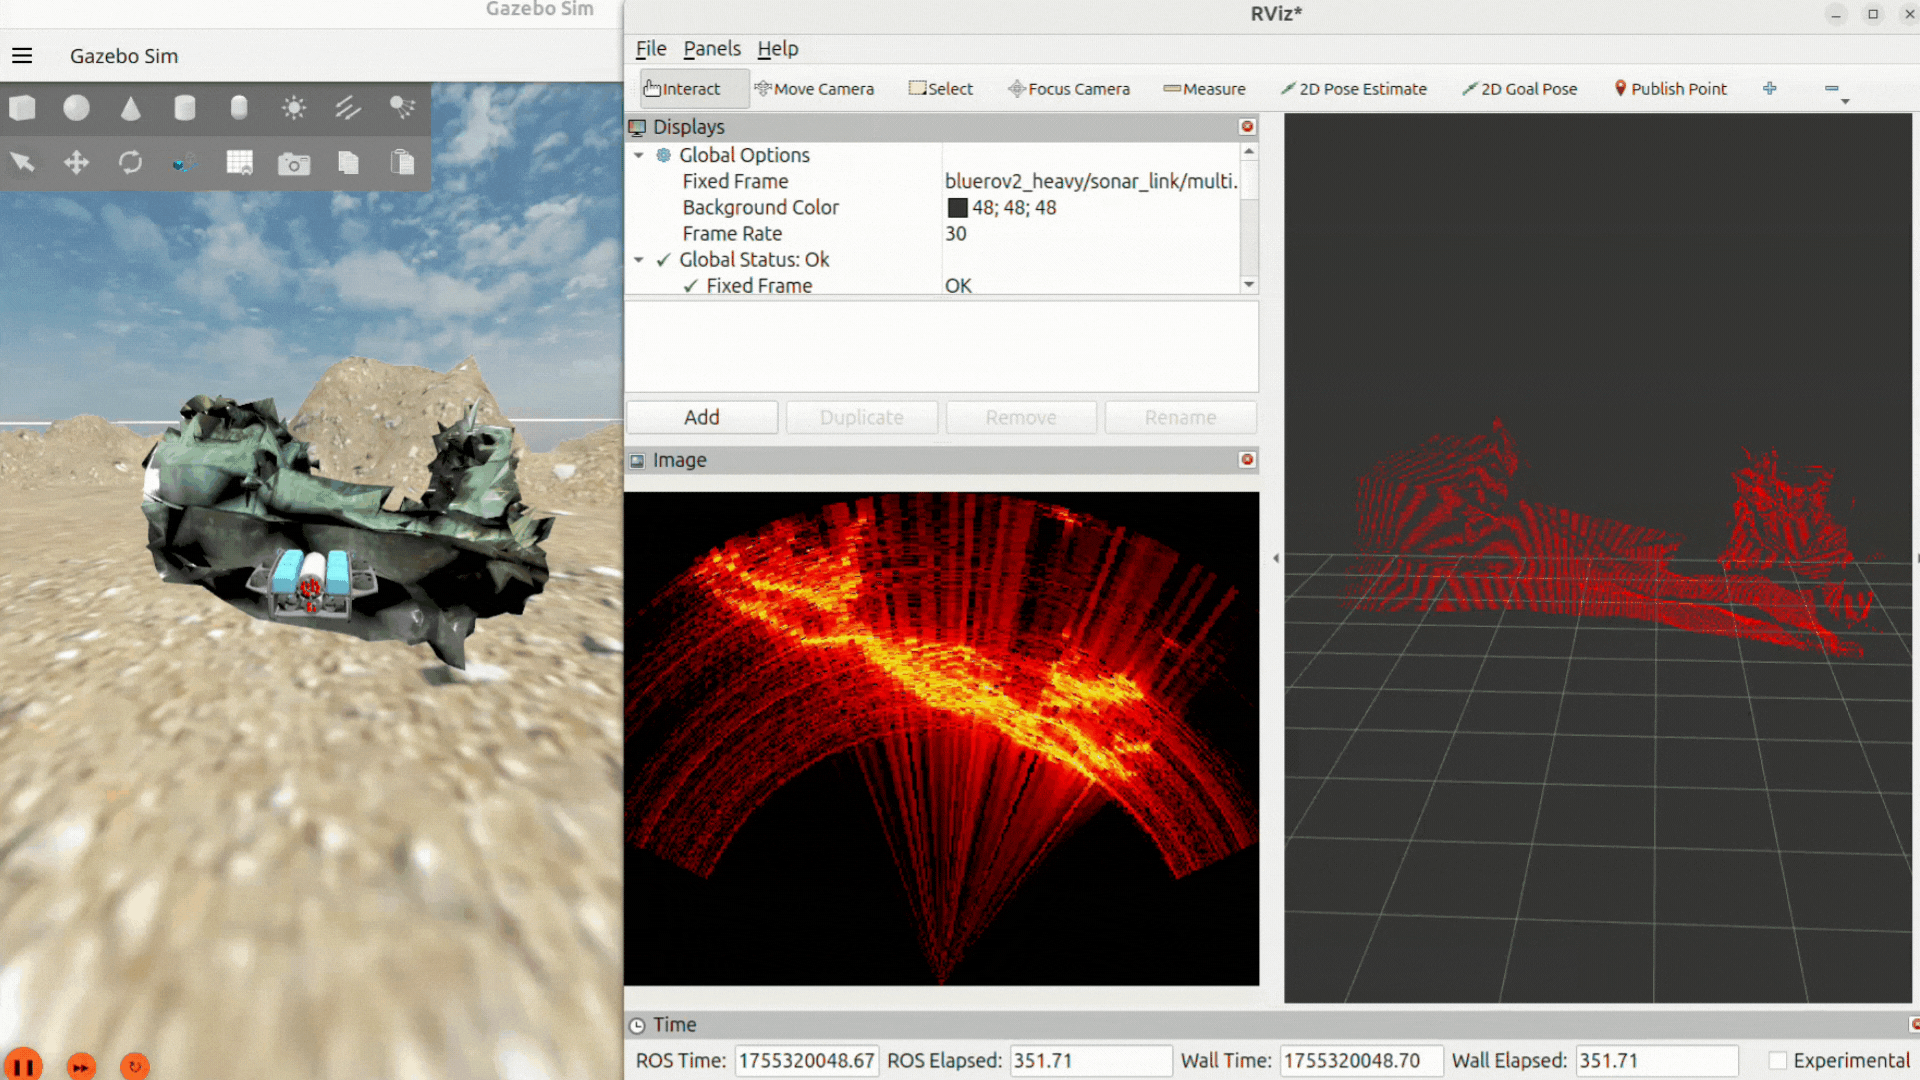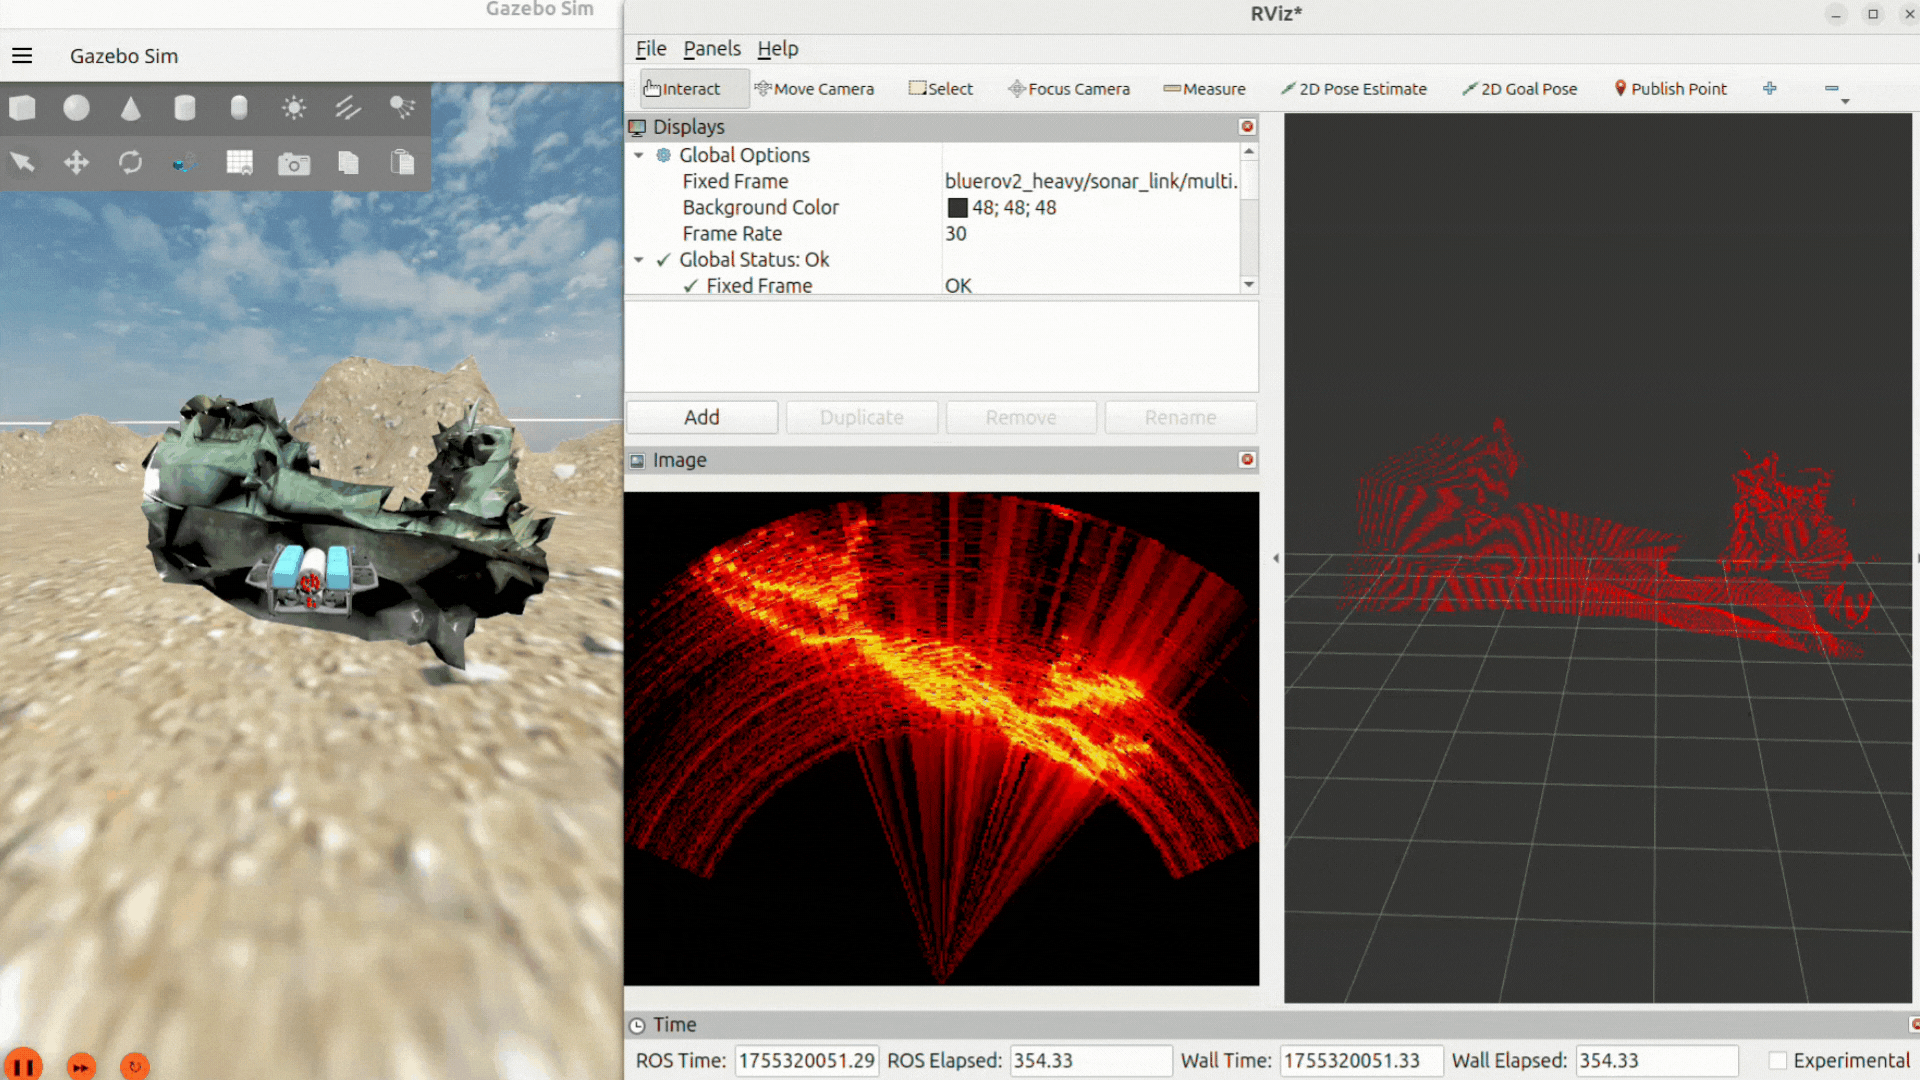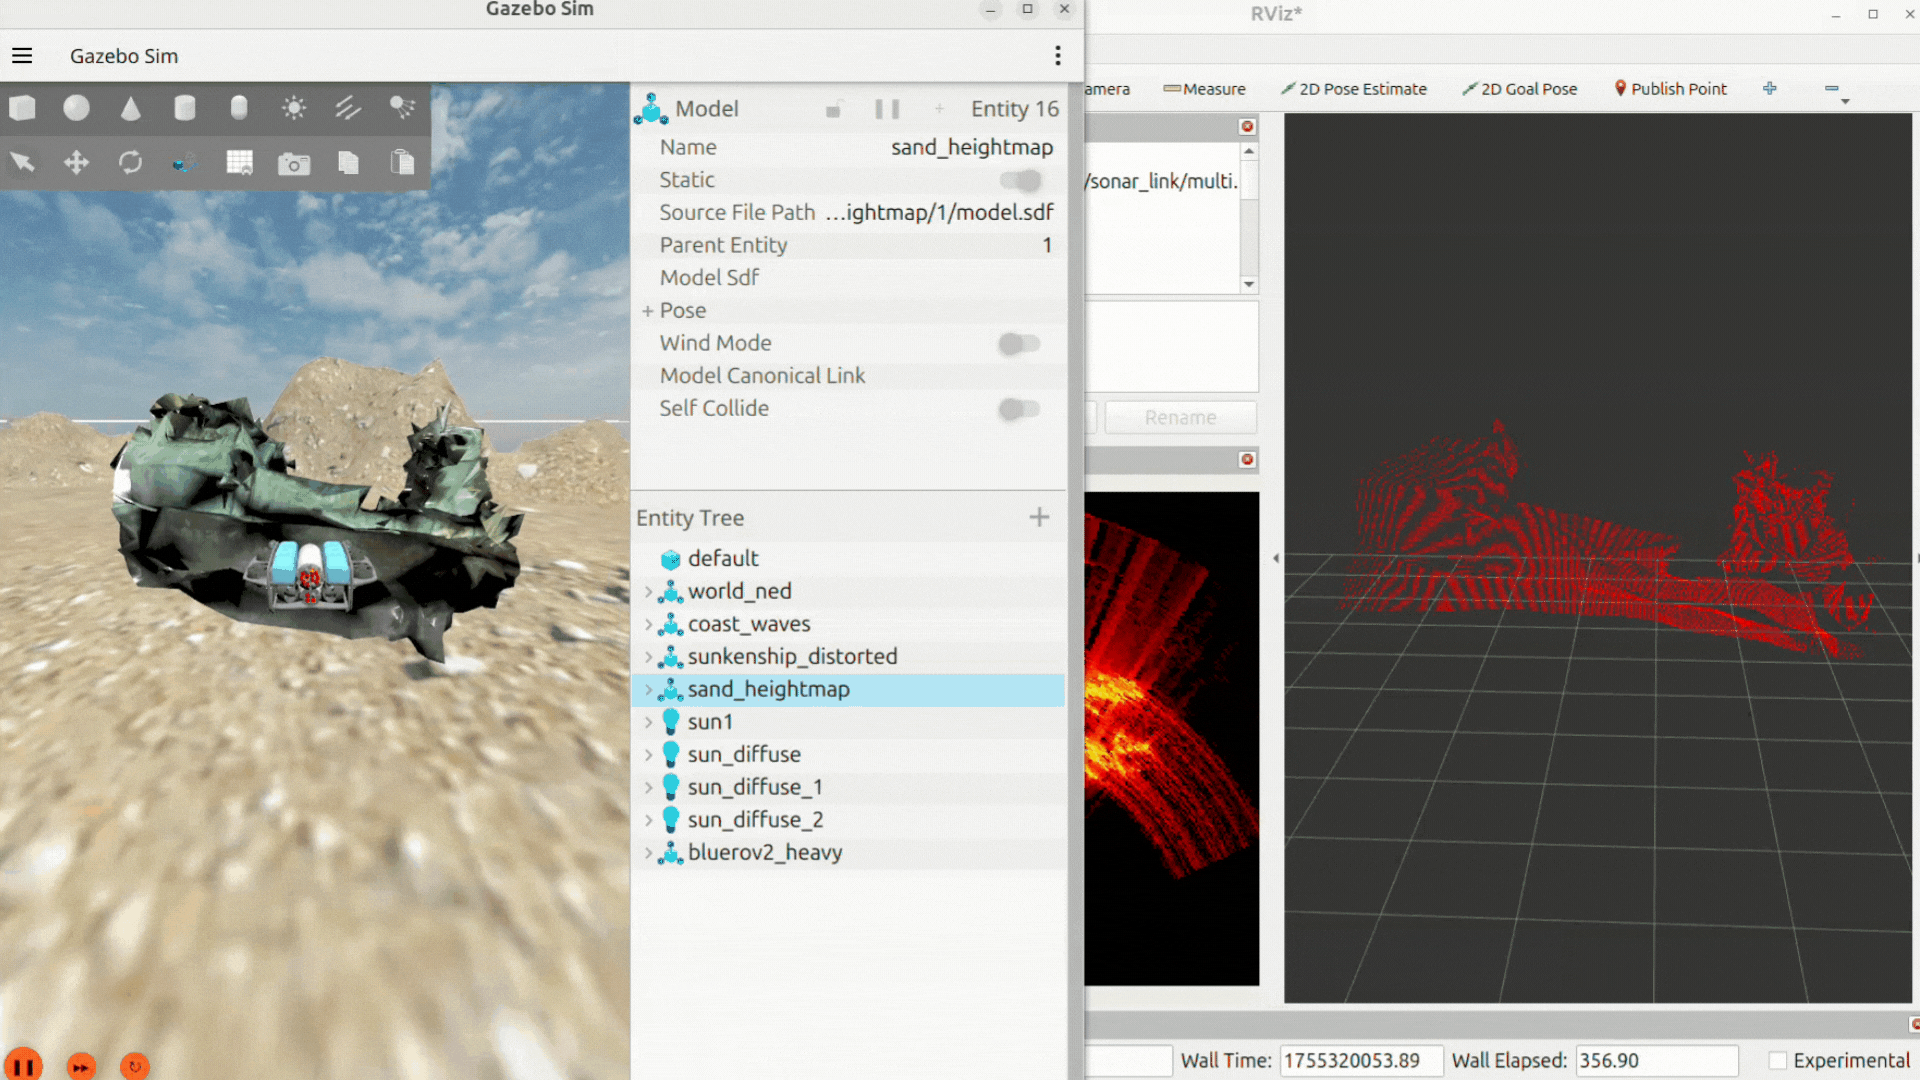
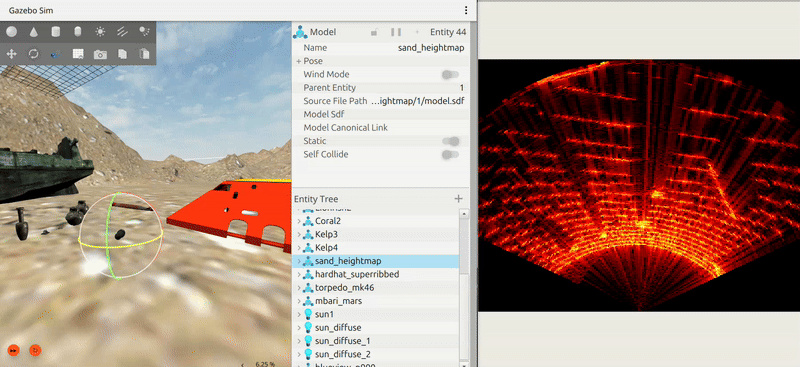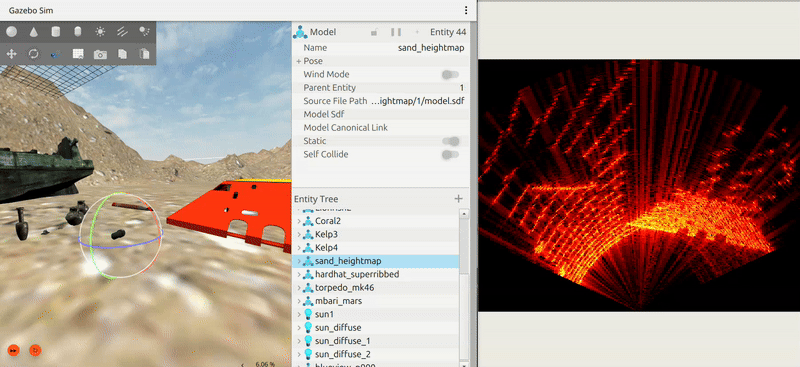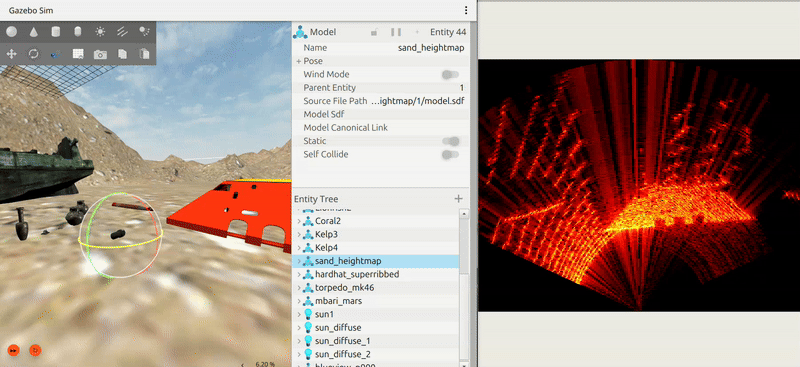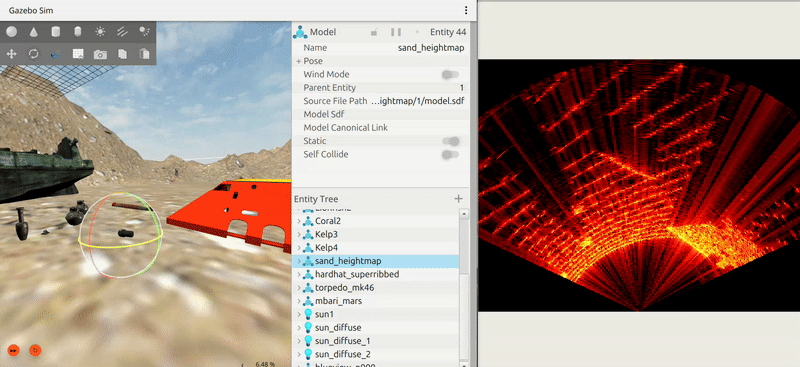
그림·영상 출처: POSIM Notion Wiki. DAVE 문서에서 이어받은 그림의 저자 표시는 인용과 라이선스를 참고하세요. 실행 명령과 토픽 이름은 이 페이지의 코드 블록을 기준으로 사용하세요.