Slocum 글라이더
glider_slocum 모델에는 몸체, 추진기, 유체역학, IMU, 항법과 수압 인터페이스가 포함됩니다. 글라이더 실험이나 사용자 로봇 모델의 출발점으로 사용할 수 있습니다.
해양 월드에서 실행
환경을 불러온 뒤 실행합니다.
ros2 launch posim_demos posim_robot.launch.py \
  namespace:=glider_slocum world_name:=posim_ocean_waves x:=4 z:=-1.5 \
  paused:=false gui:=false headless:=true \
  use_teleop:=false use_web_joystick:=false
빈 월드에서 모델 구성을 확인하려면 world_name:=empty.sdf z:=0.2로 바꿉니다. 디스플레이가 준비된 데스크톱에서는 gui:=true headless:=false로 모델을 볼 수 있습니다.
관측값 확인
ros2 topic list -t
gz topic -l
모델은 /model/glider_slocum/ 아래에 IMU·NavSat Gazebo 토픽을 정의합니다. 대응하는 ROS 토픽과 자료형은 설치된 브리지 설정에서 확인하세요. 수압 플러그인과 Gazebo Odometry 발행기도 함께 사용합니다.
Launch로 모델과 환경을 실행하고, 사용자 제어 노드로 잠수·활강 임무를 수행합니다.
모델 변경
Slocum SDF와 브리지 설정을 함께 확인하세요. 질량, 관성, 충돌 형상과 유체역학 계수를 함께 검토합니다. 추정기나 제어기를 연결하기 전에 좌표계도 확인하세요.
별도 모델을 만들려면 로봇 추가를, 관측값 기록과 제어는 ROS 2와 제어를 따라 진행합니다. 원래 모델은 비교 기준으로 남겨두세요.
글라이더 동작 살펴보기
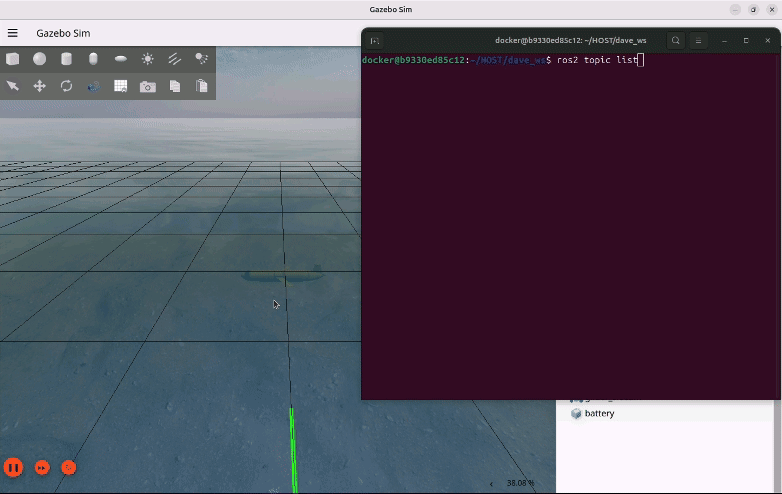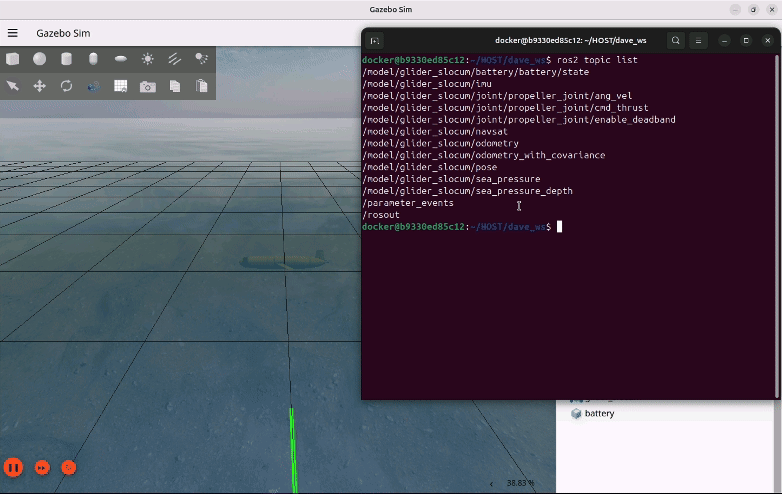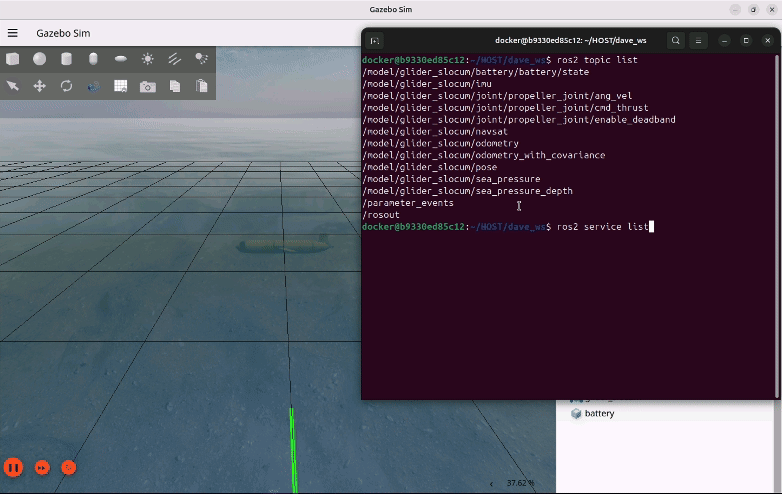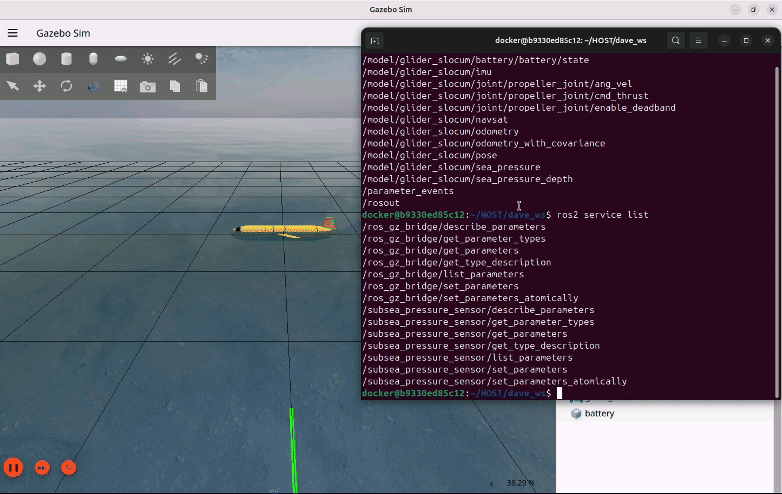
그림·영상 출처: POSIM Notion Wiki. DAVE 문서에서 이어받은 그림의 저자 표시는 인용과 라이선스를 참고하세요. 실행 명령과 토픽 이름은 이 페이지의 코드 블록을 기준으로 사용하세요.